


Избор система серво мотора за дизајн машине почиње са разумевањем компоненти које чине серво мотор или систем серво погона. Серво системи су системи затворене петље који се користе за контролу одређених жељених покрета. Они укључују уређај за повратну информацију који пружа сталне информације између мотора и возача за прецизну контролу положаја, брзине и обртног момента механизма који се покреће.
ККСР ДДР мотор серво драјвер високих перформанси
Типично, серво дизајни су веома динамични системи који укључују вожњу терета ради брзог убрзања и успоравања. Они раде у четири квадранта, што значи да могу да контролишу обртни момент и брзину, и позитивне и негативне.
Одабир на серво погон захтева систематско решење. Другим речима, холистички приступ који узима у обзир укупне механичке, електричне и програмске параметре. Систем укључује одређивање механичких оптерећења, кривих кретања (укључујући захтеве за позиционирање), карактеристике серво мотора и окружење у коме се мотор и друге компоненте налазе; Конкретно, када мотор ради скоро константном брзином, то утиче на готове производе, материјале и/или сам процес.
Параметри механичког оптерећења и криве кретања
Почнимо са разумевањем шта значе захтеви за механичко оптерећење и кретање. Основна Њутнова физика тврди да је сила (или обртни момент у смеру ротације) пропорционална маси (ротационој инерцији) пута убрзању, без обзира да ли је убрзање позитивно или негативно. У контексту дизајна кретања, конструкција машина има свој квалитет и квалитет оптерећења које носи.
Због тога је важно одредити механичке делове – посебно квалитет кретања и жељену кривину кретања. Методе за претварање ротационог кретања у линеарно варирају у великој мери и на њих утичу фактори као што су тачност, оптерећење, динамика кретања и окружење.
Када се разуме механизам који се користи, разумевање динамике кретања је важно за одређивање најбољег сервомоторног решења. Крива кретања укључује не само кретање од једне тачке до друге, већ и функције које се могу користити у том кретању, као што је потисак повезан са обрадом делова. Убрзање, равномерно и успоравање, као и време задржавања и паузе, сви су укључени у укупну криву кретања система. Покрети за индексирање могу бити једноставно троугласто кретање, променљиви трапез или 1/3-1/3-1/3 (најефикасније кретање повезано са РМС обртним моментом).
Алат за избор и избор серво система
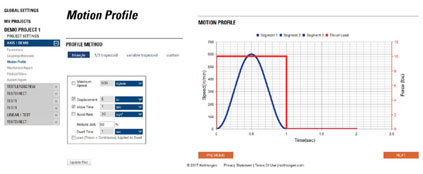
Многи добављачи нуде алате за селекцију и селекцију како би помогли корисницима да изграде профиле покрета на основу захтева кретања њихових апликација. Већина софтверских алата, као што је Коллморген-ова Мотионееринг платформа, пружају разне описе покрета који ће вам помоћи да израчунате убрзање, време кретања, растојање, брзину и време задржавања. Слика 1 приказује основну криву 1/3-1/3-1/3, са убрзањем од 50 процената уведеним да би се убрзање изгладило. У овом примеру, изабрали смо да померимо 8 инча за 1 секунду и користимо 50 процената убрзања и време задржавања од 2 секунде. Систем израчунава кретање у смислу 1/3 времена убрзања, 1/3 константне брзине и 1/3 успоравања. Максимална брзина коју израчунава алат је 720 ин/мин. Можете видети обрис "С" криве (на основу убрзања од 50 процената). Поред тога, за ово кретање се може видети да је оптерећење потиском (црвена линија) примењено на попречни део кретања -- ова крива кретања се вероватно обрађује. Време задржавања се такође може видети као 3 секунде. Део задржавања је важан јер ће се сви параметри повезани са овом кривом користити за израчунавање РМС обртног момента, што ће бити метрика коју користимо за одабир исправног мотора. Поред кривих кретања, такође је важно разумети стварне захтеве за позиционирање оптерећења у смислу резолуције, тачности и поновљивости. На то ће директно утицати избор уређаја за повратну спрегу и (значајније) празан замах механичких окова у виду зазора и флексибилности.
Осим ако дизајн не може да користи решење за мотор са директним погоном, он ће укључивати неку врсту механичког преноса. Ротирајући линеарни пренос снаге (претварање излазне снаге ротирајућег мотора у кретање вратила) може се постићи помоћу ременице или механизама заснованих на завртњима, као што су куглични завртњи. Ротациони погон укључује склоп мењача или ременског погона тако да се ременице различитих величина могу користити као успоривачи. У неким применама, делови који се померају значајно доприносе укупној маси кретања. Посебан случај је маса осовине машине која се мора померити да би се променила --, на пример у дистрибуцији или обради роботског система. Варијација укупног оптерећења може бити фактор у подешавању серво погона.
Компоненте у покрету морају да зброје своју инерцију и да је рефлектују назад на осовину мотора. Поред инерције, морају се узети у обзир и спољне силе, трење и неефикасност.
Разматрања животне средине у серво дизајну
Није готово. Приликом одређивања серво дизајна, само одређени расположиви механизми могу економично и ефикасно да обезбеде потребно кретање, носивост и тачност. Једно разматрање које се често занемарује је окружење у којем серво систем ради. Већина сервомотора је оцењена за рад на 40Ц - веома топло окружење, али типично за многе фабричке и индустријске поставке.
Отпорност на топлоту погонске електронике није велика, а пошто су такође оцењени на 40 степени Ц, управљање температуром околине у којој раде је изазов. Обично је потребно присилно хлађење у контролном ормару да би се одржали одговарајући услови околине (температура и влажност). Стога се мора узети у обзир локација мотора и возача. Наравно, мотор се може инсталирати или интегрисати директно у уређај за покретање механизма за ношење терета. Насупрот томе, погон у централизованом решењу се налази у контролном ормару -- који обично треба да се охлади.
Произвођачи дефинишу делимичне перформансе мотора према условима околине у којима мотор ради. Као што је горе наведено, многи дизајнери претпостављају да је мотор оцењен за температуру околине од 40 степени Ц, али се повремено даје спецификација мотора од 25 степени Ц. Због тога треба обратити пажњу на објављене референтне вредности приликом прегледа спецификација. Ако температура околине машине прелази номиналну температуру околине, мотор неће достићи називну снагу.
Други услови околине могу утицати на боје и заптивке мотора и друге механичке подкомпоненте. Прашина, прљавштина, влага, испирање спрејом, хигијенски захтеви, експлозивна окружења, вакуумска окружења и зрачење захтевају посебан сервомотор са физичким карактеристикама прилагођеним тренутном тешком окружењу.
Процес селекције
У одређивању потребног састава мотора/погонског система, велики део напора раног избора је механички и еколошки. Сада, када корисник одабере коначни производ, морају се узети у обзир преостале компоненте система које систем садржи. Механички фактори и фактори околине ће наставити да утичу на елементе повратне спреге, ожичење и крајњи избор архитектуре управљања.
Разматрање повратних информација и карактеристике серво мотора
По дефиницији, серво системи имају повратне уређаје који мере брзину, позицију и друге системске параметре током рада. Произвођачи могу имати ограничене могућности, али је важно пажљиво размотрити специфичне параметре примене, укључујући ударно оптерећење и тачност позиционирања, као и поновљивост. Ротациони трансформатори често имају одличне перформансе у тешким окружењима, посебно за већа ударна оптерећења. Ротациони трансформатор је ротациони трансформатор који се састоји од намотаја са деловима статора и ротора око језгра. Ова конструкција омогућава рад на вишој температури и већу толеранцију на велика ударна оптерећења од енкодера који могу да садрже елементе стакленог диска.
Синусоидни енкодери могу да обезбеде високу резолуцију, до 24 бита и више, за оптималну тачност позиционирања. Неки хибридни енкодери могу да обезбеде робусност ротационог трансформатора са бољом резолуцијом. Ови паметни енкодери су засновани на ротирајућим трансформаторима са електронским компонентама које тумаче синусне и косинусне сигнале и претварају их у дигитални сигнал високе резолуције који ће бити прослеђен серво драјверу за коришћење у повратној спрези о брзини и позицији.
Тренутно, најновији енкодери нуде низ комуникационих протокола (ЕнДАТ, БиСС и ДСЛ) и обезбеђују високу резолуцију и ниске могућности шума како би помогли у постизању оптималних повратних сигнала серво драјверима и контролерима.
Још један избор повратних информација који зависи од захтева апликације је да ли желите апсолутну или инкременталну повратну информацију. У ротирајућем систему, можете да рачунате од 0 када завршите ротацију за 360 степени помоћу једног окрета опреме. Апсолутни енкодер са више обртаја омогућава систему да зна своју позицију, не само позицију мотора у ротацији од 360 степени, већ и број обртаја који је извршио у сваком смеру. Тако да тачно зна где је. Важно је знати ово и где се налазе алати и друге секире. Једноставни инкрементални енкодери, с друге стране, могу одредити позицију у једној ротацији, али тек након проналажења нуле у циклусу укључивања. Као резултат, корисник неће знати колико је циклуса завршено, па чак ни апсолутну позицију
у ротацији од 360 степени када је укључен.
Поред серво мотора и самог серво драјвера, стварна веза између њих је такође важна. Флексибилност кабла (дефинисана његовим дозвољеним радијусом савијања) је главно разматрање, посебно када се кабл креће са осовином.
Дужина кабла може бити ограничена типом енкодера који се разматра. Параметри кабла као што су импеданса и пад напона, у комбинацији са јачином сигнала енкодера, су кључни фактори у разматрању дужине. Неки од новијих уређаја који се нуде на тржишту преносе серијске информације драјверима (као што су ДСЛ, ЕнДат и БиСС) при веома високим брзинама преноса, на које ће утицати дужина, посебно импеданса и однос сигнал-шум. Чак и конектор игра улогу у петљи „повратне информације“, пошто конектор треба да обради различите сигнале генерисане са ових уређаја. Други фактор дужине кабла који се односи на снагу мотора је повезан са високим фреквенцијама пребацивања укљученим у данашње ПВМ драјвере. Постоји шум у каблу за напајање мотора. Када кабл постане дужи и приближи се половини фреквенцијске таласне дужине на каблу, формираће се антена. Антена ће слати или примати информације (у овом случају стварајући шум) које не би требало да буду присутне у систему високих перформанси.
Последњи параметар: контрола кретања и мрежа -- централизована наспрам децентрализована
Последње разматрање које може проузроковати дуплирање целокупног процеса пројектовања (и промену других специфицираних компоненти дизајна) је архитектура система. Инжењер мора да пита: да ли треба да се фокусирам на централизовани контролни систем са драјверима, контролерима и пратећом електроником упакованим у централизовани ормарић, или је исплативије и исплативије дистрибуирати драјвере широм машине (приступ дистрибуираног система)? Машина са више оса, које могу бити раштркане по машини, била би идеалан кандидат за дистрибуирано решење. Овај метод може значајно смањити захтеве за кабловима и уштедети трошкове повезане са ожичењем дугих каблова и уторима за каблове и носачима који иду уз ове каблове. Поред тога, премештање драјвера из машине смањује величину кабинета потребну за смештај контролних и електронских компоненти за подршку, поново смањујући трошкове и захтеве за хлађењем унутар кабинета. С друге стране, машине које су компактне и имају мање осовина неће имати користи од традиционалних
централизовани приступ.
закључак
Постоји много ствари које се морају узети у обзир приликом одабира серво система за апликацију, од којих су многе описане у овом чланку. Други избор који утиче на избор компоненти контролише систем. Тип управљања се обично специфицира у раној фази у дискусијама о дизајну машине и зависи од низа фактора, док избор управљања обично закључава избор комуникационих стандарда сабирнице поља.