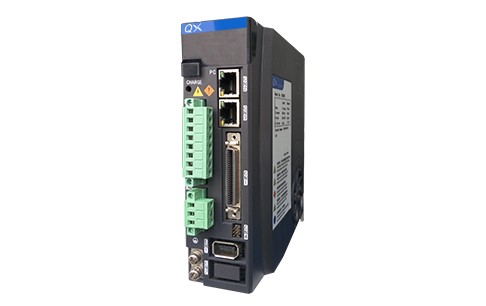
Систем примене линеарног мотора није само покретач линеарног мотора високих перформанси, већ и контролни систем који може да испуни техничке и економске захтеве под сигурним и поузданим условима. Са развојем технологије аутоматског управљања и рачунарске технологије, све је више метода управљања линеарним моторима. Истраживање технологије управљања линеарним моторним погоном у основи се може поделити на три аспекта: традиционална технологија управљања, савремена технологија управљања и технологија интелигентног управљања.
Традиционалне технологије управљања као што су ПИД контрола повратне спреге и контрола раздвајања су широко коришћене у АЦ серво системима. Међу њима, ПИД контрола садржи информације о прошлости, садашњости и будућности процеса динамичке контроле, који је скоро оптималан у конфигурацији и има јаку робусност. То је најосновнија метода управљања за АЦ серво мотор погонске системе. Да би се побољшао ефекат контроле, често се користе контрола раздвајања и векторска контрола.
Савремене технологије управљања као што су адаптивно управљање и оптимално управљање примењене су на управљање линеарним моторима. Они могу аутоматски и интелигентно прилагодити контролне параметре према променама параметара система, што може побољшати динамичке перформансе контролних система.
Интелигентна технологија управљања, као што је контрола неуронске мреже и фуззи контрола, такође је примењена на контролу покретача линеарних мотора. Они могу прилагодити параметре управљања на основу искуства и стручног знања, што може побољшати перформансе управљања нелинеарним и несигурним системима.
Укратко, развој технологије управљања за погонске погоне линеарних мотора је у великој мери побољшао перформансе и ефикасност система линеарних покретачких мотора. Са сталним развојем технологије, верујемо да ће се појавити напреднији и интелигентнији алгоритми управљања, чинећи драјвере линеарних мотора све више коришћеним у различитим системима аутоматизације.