


У ПЛЦопен контролеру, координатни систем је референтна тачка за дефинисање шест степени слободе (ДОФ). Инжењери треба да разумеју како различити координатни системи међусобно делују и који оквири су важни за разумевање.
Разумевање разлика између координатних система и начина на који они међусобно делују, кључно је за постизање успешне контроле кретања помоћу група. У 4. делу ПЛЦопен-а, глобалног стандарда за ИЕЦ6111-3 контролу кретања програмабилног контролера, уведен је концепт координисаног кретања по више оса помоћу група. Група је скуп оса које раде заједно у складу са заједничким механизмом да би обезбедиле путању кретања у три димензије. Примери укључују порталне системе, роботе са зглобним рукама, троугласте роботе или механизме за повезивање; Више оса раде заједно да би се постигло вишедимензионално кретање уређаја.
Као део нове функционалности, концепт координатних система у контролерима је постао важна тема за разумевање. Координатни систем је референтна тачка која дефинише шест степени слободе (ДОФ): Кс, И и З за картезијанске координате и углове Рк, Ру и Рз који описују степен ротације сваке осе (названи Ојлерови углови) .
Сваки механизам, компонента или јединица рада под контролом има свој координатни систем. Пошто ПЛЦопен контролер може да контролише више група, од којих свака ради на више делова, важно је да програмер разуме како различити координатни системи интерагују.
Сваки координатни систем има почетак, који се користи за дефинисање нулте тачке у свим координатама. Правац сваке осе је одређен правилом десне руке (види слику 1). Ако кажипрст показује у позитивном смеру Кс, испружени средњи прст (под правим углом у односу на кажипрст) показује у позитивном смеру И, а испружени палац у позитивном смеру З.
Правац угла се одређује помоћу десног спиралног правила (види слику 2). Палац показује у позитивном смеру осе, а прст се савија око осе у позитивном смеру ротације осе.

Положај мотора
Коначно, контролер контролише положај појединачних мотора. Свака оса у групи има свој координатни систем осовине (АЦС), који представља положај ротације мотора. За већину сложених механизама, као што су роботи са зглобном руком, роботи за триангулацију и механизми повезивања, положај једноосног координатног система не значи да се било шта ради сам; Координацијом ових оса се одређује положај машине помоћу кинематичких прорачуна. Ови прорачуни се могу извршити унутар контролера или помоћу самосталног роботског контролера.
Основни координатни систем за сваку групу је Машински координатни систем (МЦС). Произвођач машине дефинише извор машинског координатног система. За роботе са зглобном руком и троугласте роботе, обично се налази на бази робота. Контролер затим врши кинематичке прорачуне да би одредио координатни систем плоче алата (ТПЦС), који је крајња тачка саме машине. Овај координатни систем сам по себи није користан за програмера, али се може користити за дефинисање порекла локације алата. Нож има свој координатни систем, односно координатни систем алата (ТЦС).
Команда позиције
Типично, алат је центриран на крају машине, тако да ово може бити једноставно као померање у плус З смеру координатног система табле са алаткама, а такође може захтевати Рз компоненту да узме у обзир ротацију. Координатни систем алата се најчешће користи за споро кретање и подучавање положаја, али се не користи често у аутоматском кретању. Порекло координатног система алата је тачка центра алата (ТЦП), која је почетна тачка померања команде. Када се позове померање у координатном систему машине, централна тачка алата се помера на ту позицију (види слику 3).

Пошто свака група има сопствено порекло машинског координатног система, померање више група на исту позицију у простору захтева да свака група има сопствену инструкцију о положају у односу на позицију свог машинског координатног система. На пример, ако два робота за подизање покупе предмете са истог транспортера, а затим се сваки пицкуп помери на исту позицију на транспортној траци, потребна су различита упутства за положај у координатном систему машине.
Да би се поједноставило померање у сличним заједничким просторима, почетак машинског координатног система за сваку групу може се добити из почетка светског координатног система (ВЦС), плус помак. Свака радна јединица има само један извор светског координатног система. Када конфигуришете једну групу, потребно је да дефинишете одступање од почетка светског координатног система. Ово омогућава вишеструким агенцијама да користе заједнички координатни систем како би поједноставили програмирање.
Коначни координатни систем који треба узети у обзир је компонентни координатни систем (ПЦС). Овај координатни систем се користи за дефинисање положаја и оријентације сваког објекта у светском простору. Почетак овог координатног система се налази на делу и креће се са делом. Ово је корисно када радите на појединачним деловима, као што је апликација за преузимање. Друге апликације укључују праћење транспортера, у којем се компоненте крећу дуж транспортне траке. У овом случају, координатни систем компоненте се помера у односу на почетак светског координатног система и машинског координатног система, тако да померање централне тачке алата машине на одређену позицију у координатном систему компоненте мора да узме у обзир промену помака између различитих координатни системи (видети слику 4).
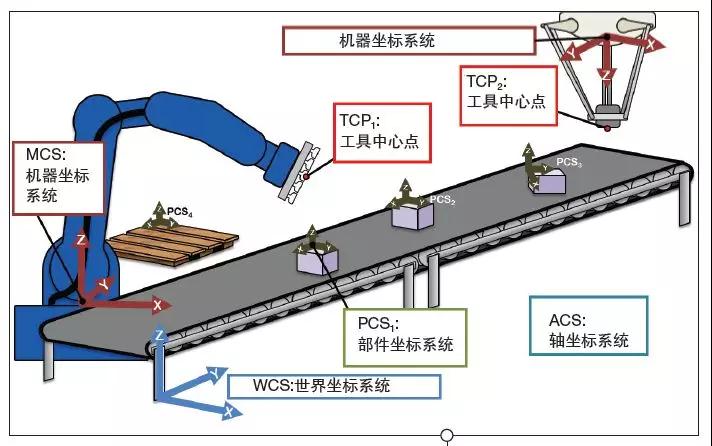
Разумевање разлика између координатних система и начина на који они међусобно делују је кључ за успешну контролу кретања коришћењем група у ИЕЦ-у. Различити координатни системи раде заједно да би постигли жељену операцију.
Пример праћења покретне траке
У апликацији за праћење покретне траке, прва команда може бити да се помери средишња тачка алата у координатном систему машине како би се лоцирала средишња тачка алата на почетну позицију области за праћење. Дефинише се позиција и оријентација дела, а рутина праћења предајника израчунава помак дела у односу на почетак координатног система машине механизма. Овај помак дефинише компонентни координатни систем дела и однос између машинског координатног система и функције праћења транспортера. Помак координатног система компоненте се подешава како се део помера. Корисник затим дефинише померање у простору координатног система дела да би покупио део. Пошто помак компонентног координатног система има 6 степени слободе, отварање кутије на транспортној траци се такође може постићи ако је потребно. Корисник затим врши померање у простору координатног система дела да би покупио део.
Оријентација алата се аутоматски поклапа са делом (ако је потребно), а помак између координатних система је узео ове факторе у обзир. Иста позиција у координатном систему дела се користи за свако подизање, а померање координатног система дела се мења само када се наиђе на нови део. Пошто функција праћења транспортне траке стално ажурира помак координатног система компоненте, централна тачка алата се такође прати дуж позитивног смера транспортне траке да би се решио проблем кретања компоненте.